전체 메뉴

Battlemap.gg 실제 입력 분석 사례

분류: 도움말작성·검토: Battlemap.gg 운영자 · 최초 작성 2026-05-24 · 최근 수정 2026-10-05 (데이터 생성일과 적용 기준은 본문에 별도 표기)

목차

이 페이지는 Battlemap.gg의 하차 낙하산, 박격포, 자기장 분석이 실제 PUBG 화면에서 무엇을 읽고 어떤 결과를 만드는지 보여주는 처리 기록입니다. 공개용 사본은 실제 테스트 화면에서 사용자 식별 영역을 크롭하거나 완전 불투명하게 가린 뒤 메타데이터를 제거했습니다. 2026-07-15과 2026-07-16에 아홉 사본을 현재 분석 API로 실행해 입력, 인식 요소, 계산 방법, 결과 화면을 함께 기록했습니다.

각 사례에는 입력 한 건을 처리한 화면과 수치를 함께 보관했습니다. 실제 착지·탄착·다음 원과 비교하는 측정 기록의 범위는 아래에 정리했습니다.

사례 매니페스트에는 공개 이미지 경로, 파일 날짜, 분석 실행일, 앱 기준, 알고리즘·데이터 버전, 감지값과 결과값을 구조화해 기록했습니다. 원본 절대경로와 사용자 식별정보는 포함하지 않습니다. 모델이나 데이터 자산이 갱신되면 같은 사본의 결과도 달라질 수 있으므로 분석일과 버전을 함께 봐야 합니다.

기록 기준

Battlemap은 실제 PUBG 경기 환경에서 반복적으로 사용하며 기능을 점검했습니다. 아래에는 입력 이미지와 앱이 표시한 결과를 함께 보관한 사례를 모았습니다. 제작·검토 과정 · 공개 자료의 범위

아래 9개 사례는 실제 PUBG 화면을 익명화해 2026-07-15과 2026-07-16에 분석한 보관 기록입니다. 입력과 결과 이미지는 공개용 사본이며 각 사례에 당시 기록일을 표시했습니다.

2026-09-11 대표 입력 3건 재실행 확인

태이고 Palace 하차, 론도 초록 웨이포인트 박격포, 태이고 2→3페이즈 입력을 2026-09-11에 다시 분석해 모두 결과를 얻었습니다. 하차는 177km/h·57.2초, 박격포는 평면 457.9m·보정 466.0m로 보관된 표시값과 같은 반올림 결과를 얻었습니다.

자기장의 재확인 범위는 태이고 맵과 2→3페이즈 원 인식입니다. 나머지 6건과 보관 히트맵은 최초 기록일의 결과로 표시합니다.

직접 사용할 때 확인할 순서

  1. 결과에 표시된 맵과 위치를 원본 화면과 비교합니다.
  2. 하차는 경로와 목표, 박격포는 발사·목표점, 자기장은 원과 페이즈를 확인합니다.
  3. 인식이 어긋나면 위치를 수정하거나 화면을 다시 분석합니다.

태이고 Palace 초록 핑 하차 분석

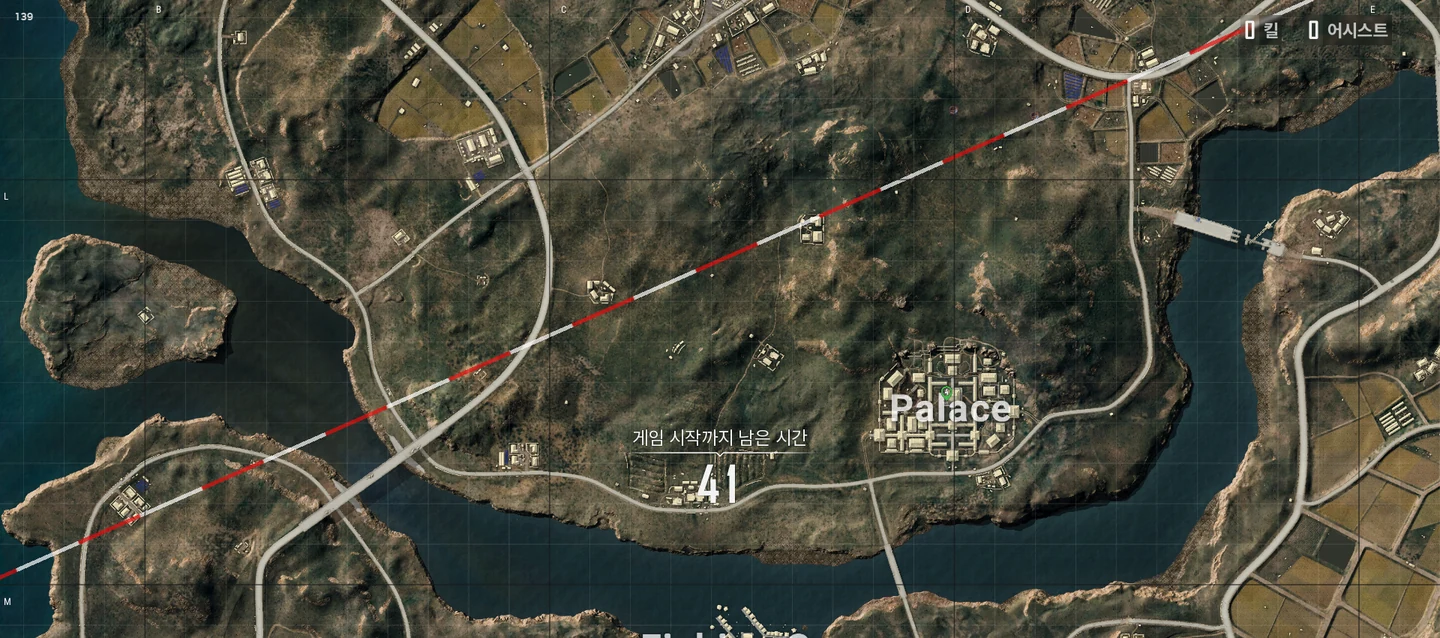
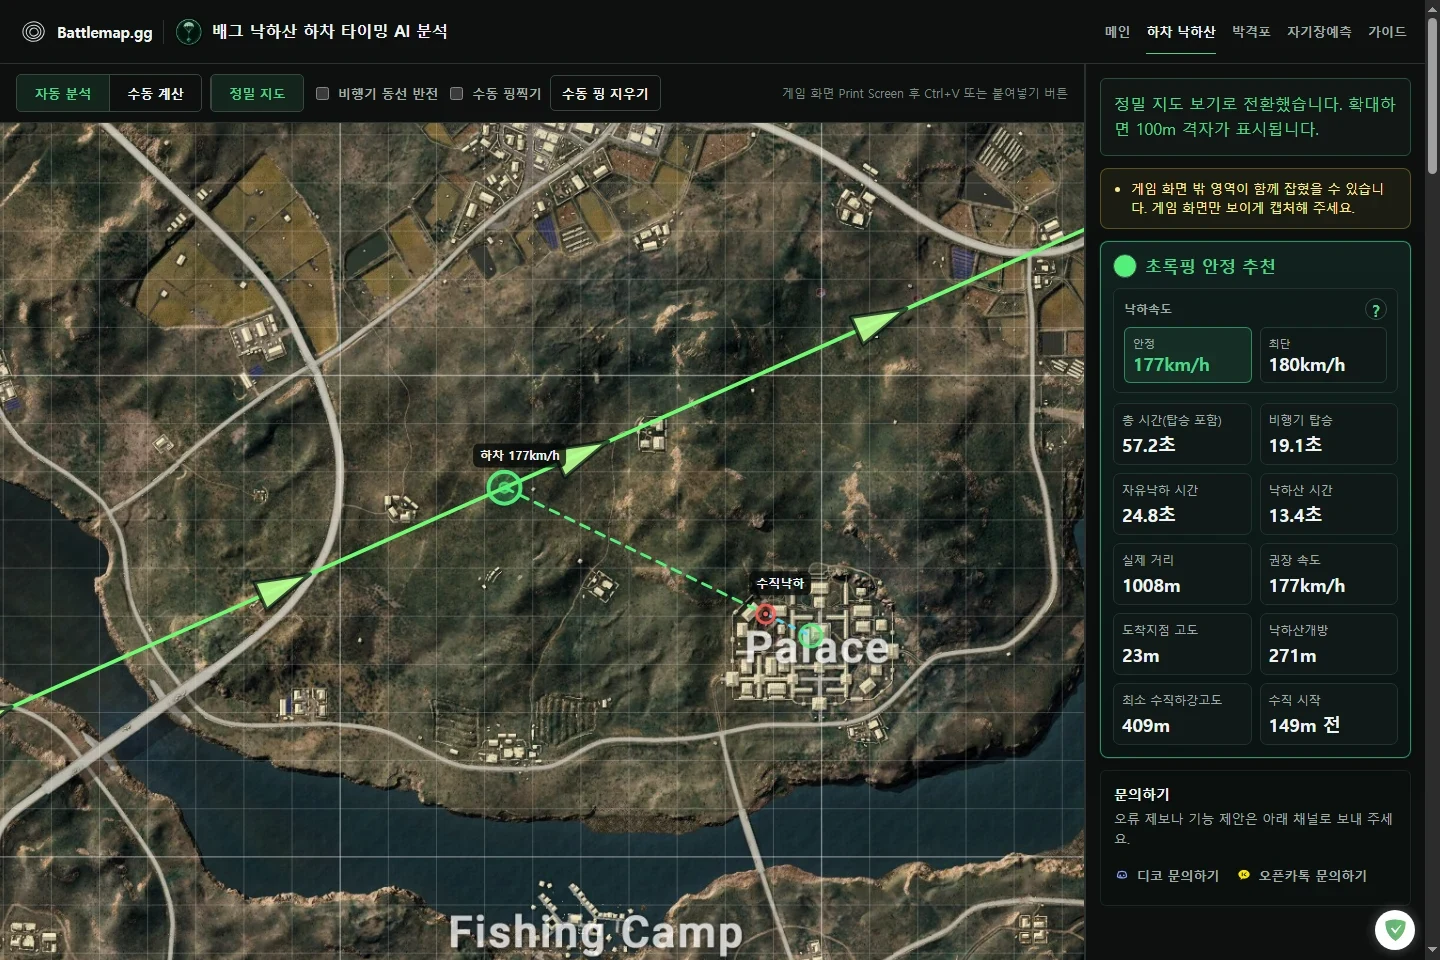
개인 식별 영역을 가린 실제 PUBG 지도 스크린샷을 분석했습니다. 앱은 태이고 지도, 비행기 경로, 초록 목표 핑을 인식하고 낙하 경로와 시간 항목을 계산했습니다.

화면 파일 날짜
2026-05-02
분석 실행일
2026-07-15
분석 구성
경로·목표 위치와 지형 높이로 낙하 경로 계산
익명화된 실제 입력태이고 Palace 주변 비행기 경로와 초록 목표 핑이 보이는 익명화된 실제 하차 입력 화면
실제 앱 처리 결과Battlemap.gg가 태이고 Palace 목표의 하차 지점과 수직낙하 경로 및 시간 결과를 표시한 화면
안정 추천
177km/h
최단 후보
180km/h
목표 실제 거리
1008m
총 예상 시간
57.2초
비행기 탑승
19.1초
자유낙하
24.8초
낙하산
13.4초
목표 고도
23m
자동 개방 고도
271m
수직 시작
목표 149m 전

사용 목적

비행기 경로에서 떨어진 Palace 목표 핑까지 추천 하차 위치와 수직낙하 전환 지점을 확인했습니다.

앱이 인식한 요소

  • 맵: Taego, 지도 확대 단계 2
  • 비행기 경로 1개와 초록 목표 핑 1개

계산·분석 흐름

  1. 스크린샷에서 비행기 경로와 목표 핑을 찾았습니다.
  2. 태이고 지도에서 목표 위치와 지형 높이를 확인했습니다.
  3. 비행기 이동, 자유낙하, 낙하산 구간을 나눠 안정 추천과 최단 후보를 계산했습니다.

실전에서 읽는 방법

이 입력에서는 안정 추천 177km/h가 우선 표시됐습니다. 결과 지도에서 녹색 비행기 선, 하차 원, 점선 수직낙하 경로가 Palace의 목표 마커로 이어지는지 확인한 뒤 속도와 시간을 읽어야 합니다.

하차 분석 열기

론도 초록 웨이포인트 거리 분석

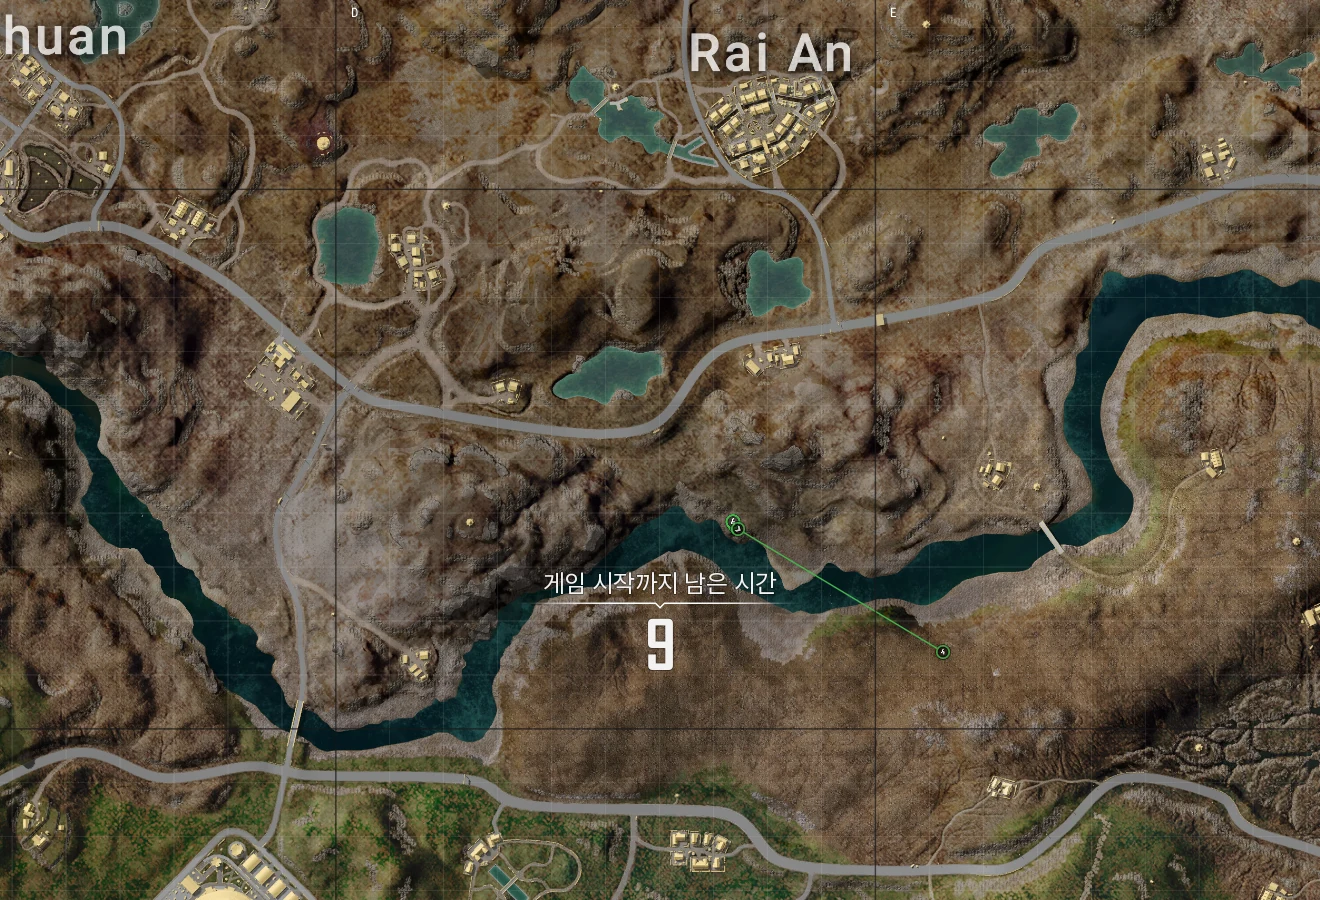
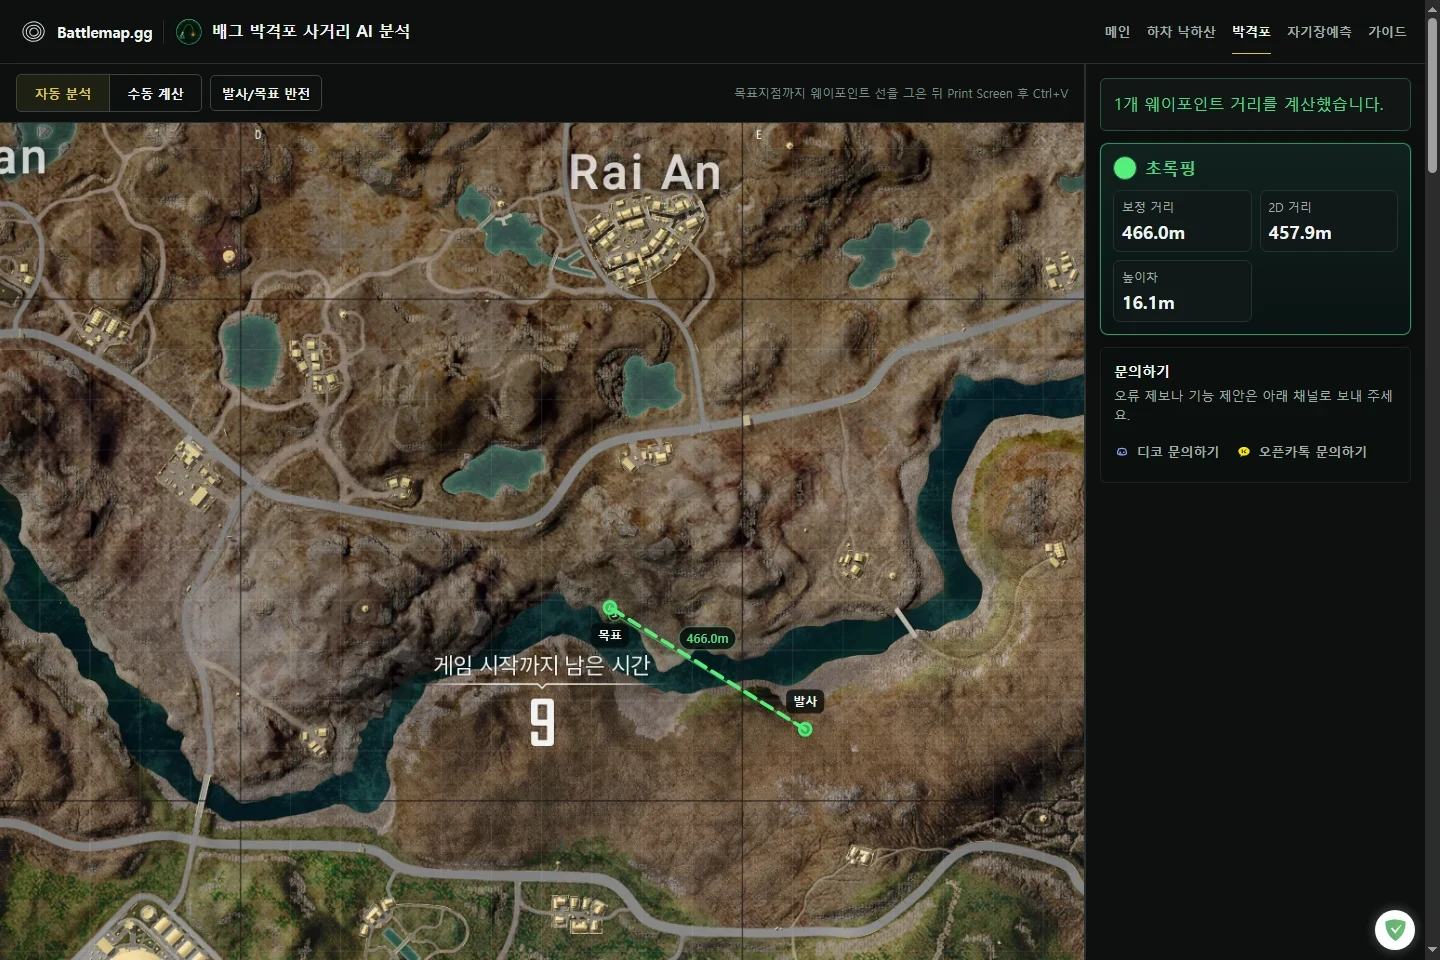
실제 론도 지도 화면에서 사용자 식별 영역이 포함되지 않도록 지도 부분만 크롭했습니다. 앱은 초록 웨이포인트 한 개와 양 끝 원을 인식하고 지형 높이를 반영했습니다.

화면 파일 날짜
2026-04-18
분석 실행일
2026-07-15
분석 구성
발사·목표 위치와 지형 높이로 거리 계산
익명화된 실제 입력론도 지도에서 두 지점을 초록 웨이포인트 선으로 연결한 익명화된 실제 박격포 입력 화면
실제 앱 처리 결과Battlemap.gg가 론도 초록 웨이포인트의 발사점 목표점과 보정 거리를 표시한 화면
2D 거리
457.9m
높이차
16.1m
보정 거리
466.0m
끝점 검출
원/원
고도 출처
로컬 지형 CSV

사용 목적

지도에 그은 초록 웨이포인트의 양 끝을 발사점과 목표점으로 읽고 평면 거리와 고도 보정 거리를 비교했습니다.

앱이 인식한 요소

  • 맵: Rondo, 지도 확대 단계 3
  • 초록 웨이포인트 1개와 원형 끝점 2개

계산·분석 흐름

  1. 지도에 표시된 웨이포인트 선과 양 끝 원을 찾았습니다.
  2. 두 화면 좌표를 론도 지도 좌표로 바꾸고 평면 거리를 계산했습니다.
  3. 발사점과 목표점의 지형 높이를 조회해 높이차를 거리 보정에 반영했습니다.

실전에서 읽는 방법

결과 지도에서 목표와 발사 라벨이 원래 웨이포인트의 양 끝에 붙었는지 먼저 확인합니다. 이 사례에서는 평면 거리보다 보정 거리가 8.1m 크게 표시됐으므로 조준 참고값은 466.0m로 읽습니다.

박격포 분석 열기

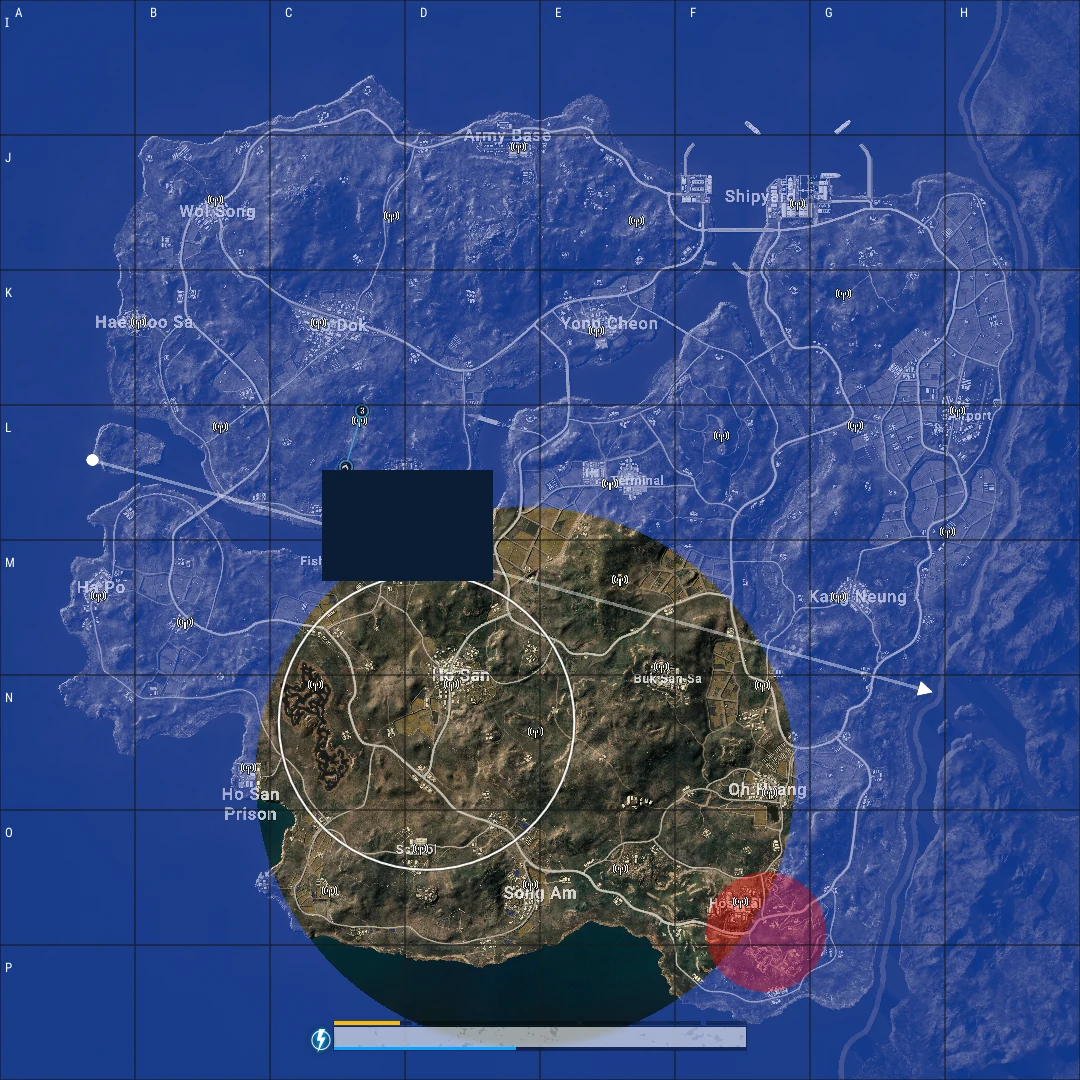
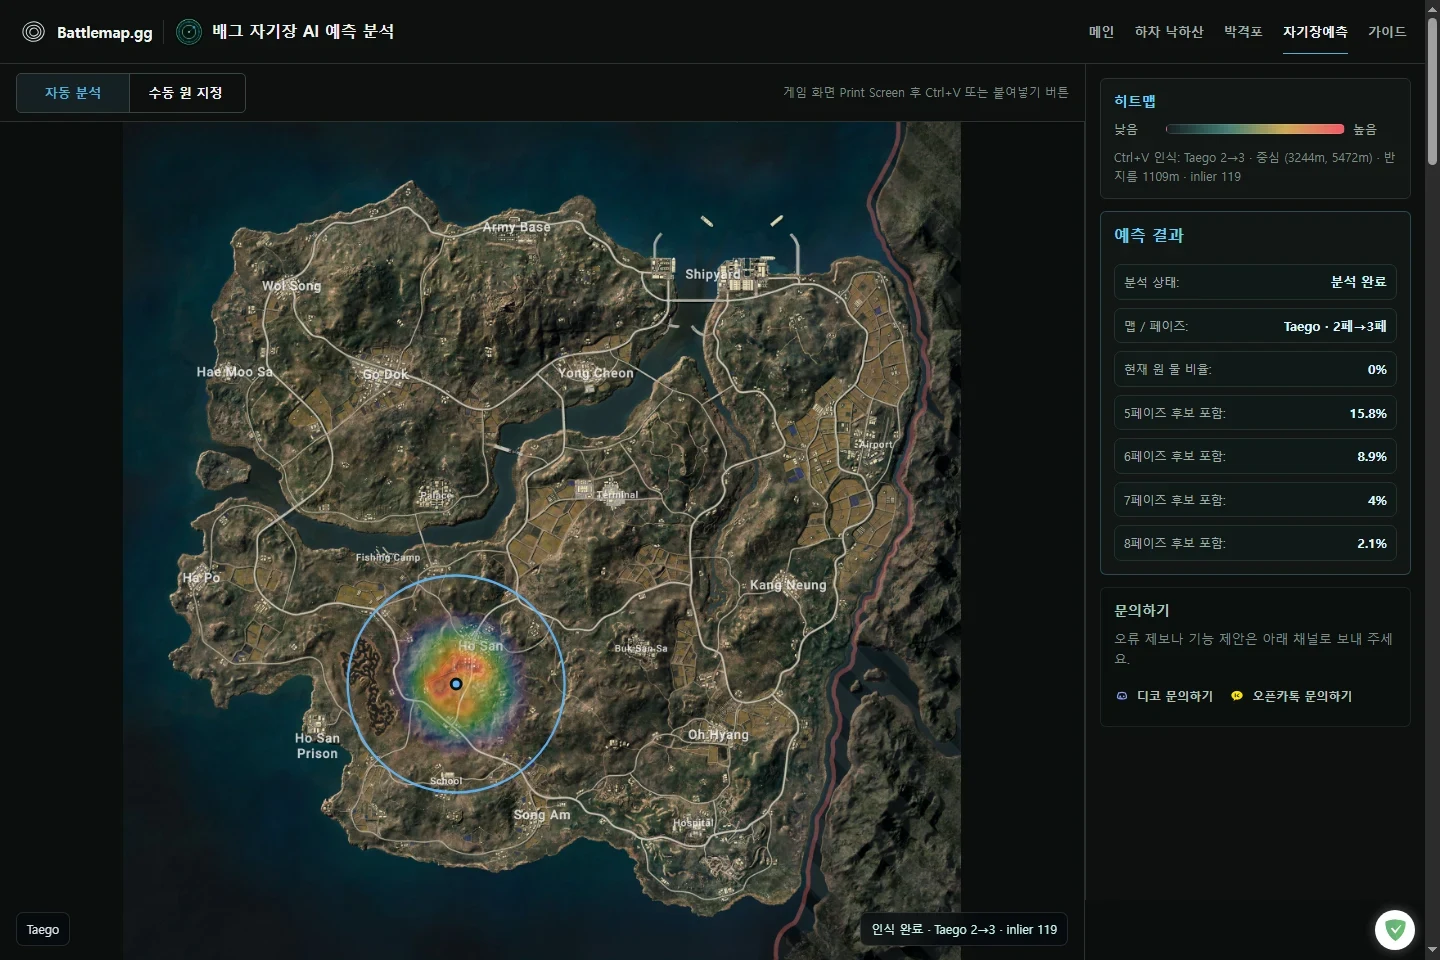
태이고 2→3페이즈 후보 영역 분석

실제 PUBG 지도 화면에서 식별 가능한 팀 정보 영역을 완전 불투명 마스킹하고 메타데이터를 제거했습니다. 앱은 태이고 2→3페이즈 원을 읽고 조건부 자기장 자산으로 후보 히트맵을 만들었습니다.

화면 파일 날짜
2026-05-01
분석 실행일
2026-07-15
분석 구성
현재 원과 과거 기록으로 후보 분포 비교
익명화된 실제 입력태이고 남부 흰 안전구역 원과 파란 자기장이 보이는 익명화된 실제 자기장 입력 화면
실제 앱 처리 결과Battlemap.gg가 태이고 2에서 3페이즈 조건의 후반 자기장 후보 히트맵을 표시한 화면
현재 원
2→3페이즈
현재 원 물 비율
0%
5페이즈 후보 포함
15.8%
6페이즈 후보 포함
8.9%
7페이즈 후보 포함
4.0%
8페이즈 후보 포함
2.1%

사용 목적

태이고의 현재 흰 원을 인식하고 같은 맵·페이즈 조건의 데이터로 후반 원 후보 분포를 표시했습니다.

앱이 인식한 요소

  • 맵: Taego, 전환: 2→3페이즈
  • 현재 원 물 비율 0%

계산·분석 흐름

  1. 태이고 지도에서 현재 안전구역 원의 중심과 반지름을 찾았습니다.
  2. 42.1 ranked64 자료에서 현재 원과 비슷한 태이고 후보를 찾았습니다.
  3. 다음 원을 한 점으로 단정하지 않고 후반 페이즈별 후보 분포를 히트맵으로 표시했습니다.

실전에서 읽는 방법

표시된 수치는 이 입력의 현재 원과 후보 히트맵이 겹치는 정도를 페이즈별로 요약한 값입니다. 밝은 후보 권역과 차량·고지대·진입로를 함께 비교합니다.

자기장 분석 열기

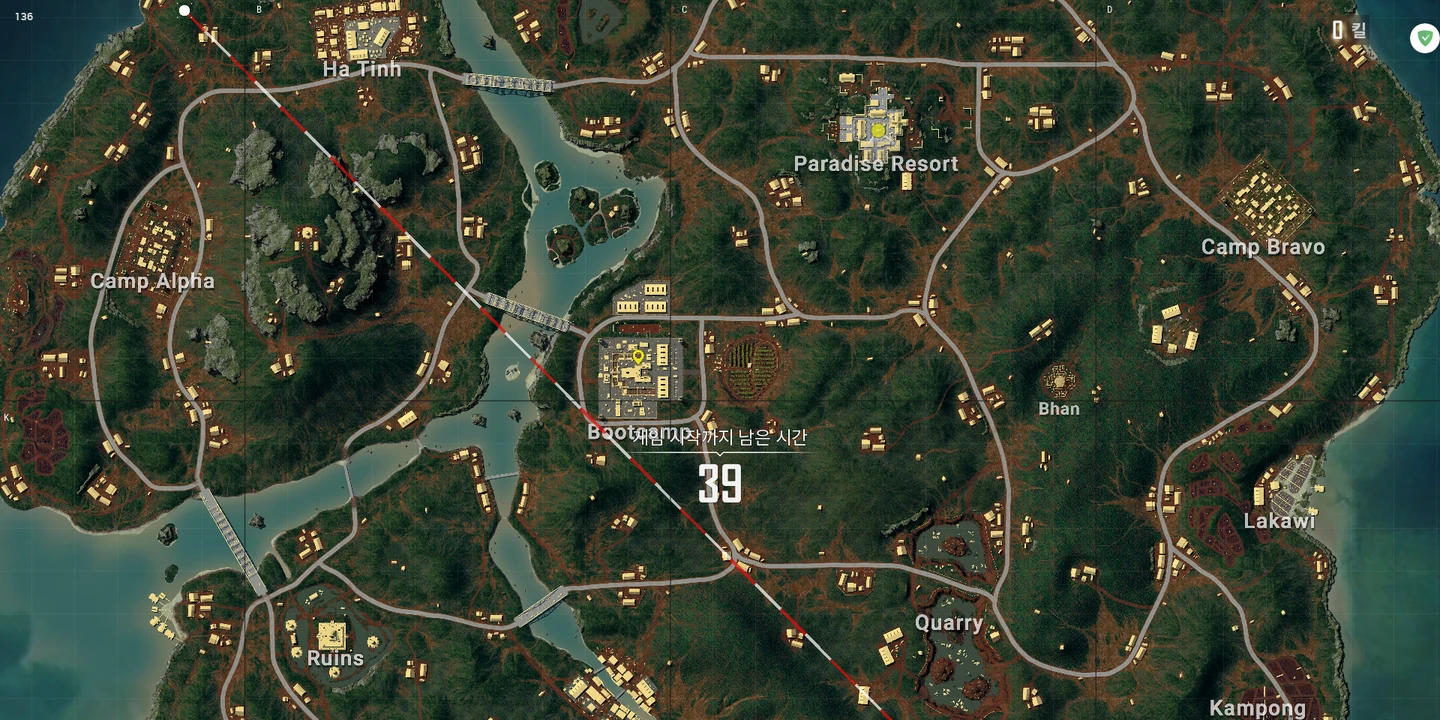
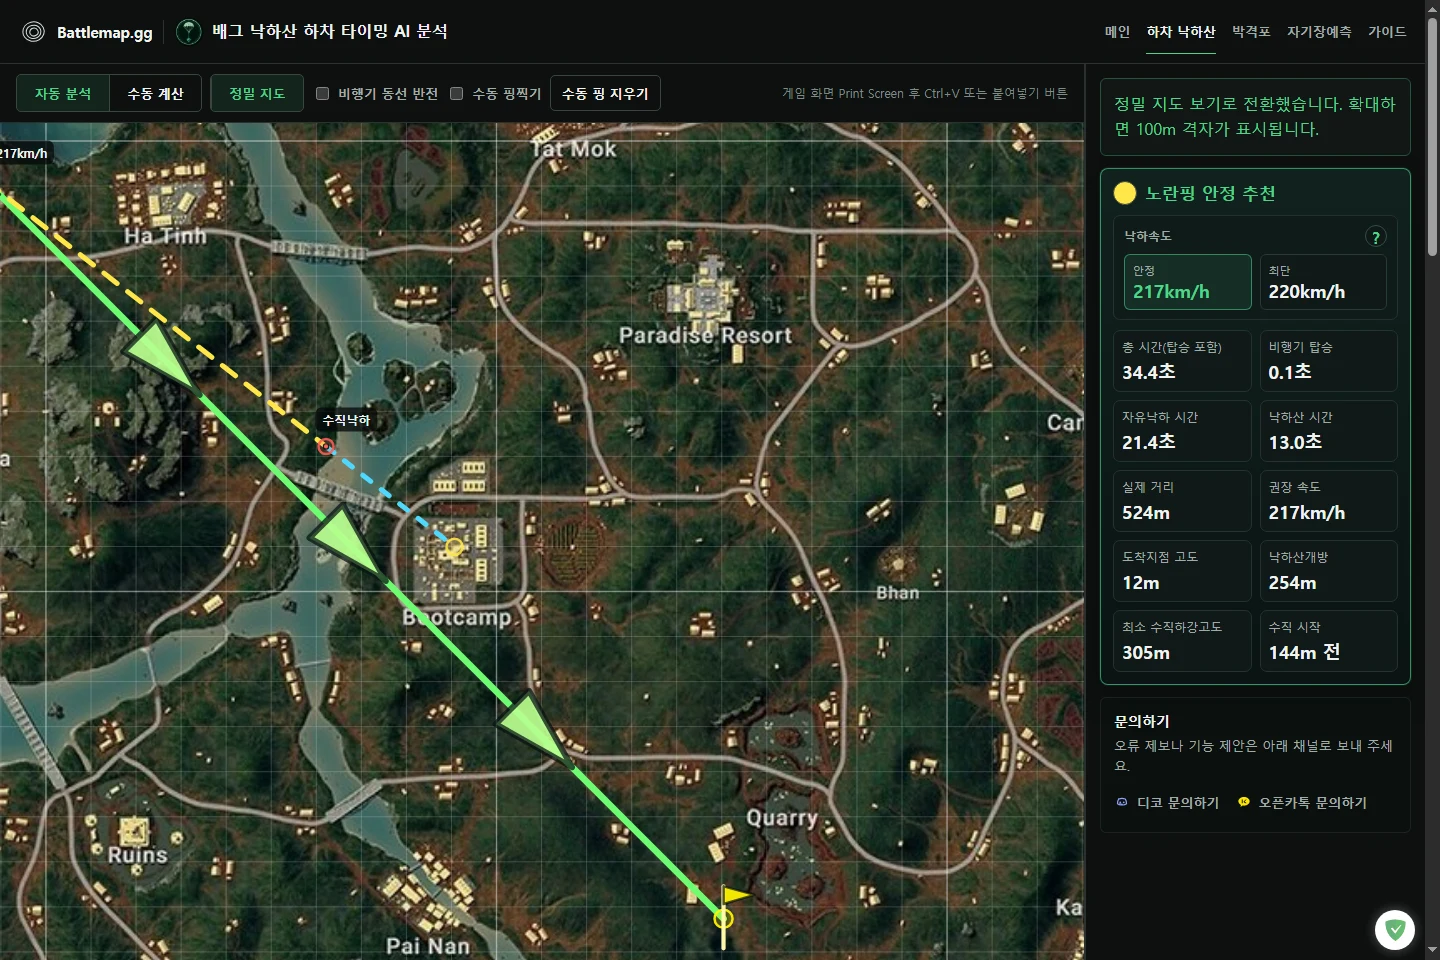
사녹 대각선 비행 경로 노란 핑 하차 분석

실제 사녹 지도 화면에서 계정 정보가 포함된 하단을 제외하고 메타데이터를 제거한 공개용 사본입니다. 앱은 사녹 지도, 비행기 경로, 노란 목표 핑을 인식해 낙하 속도와 구간별 시간을 계산했습니다.

화면 파일 날짜
2026-05-10
분석 실행일
2026-07-16
분석 구성
경로·목표 위치와 지형 높이로 낙하 경로 계산
익명화된 실제 입력사녹의 대각선 비행기 경로와 노란 목표 핑이 보이는 익명화된 실제 하차 입력 화면
실제 앱 처리 결과Battlemap.gg가 사녹 노란 목표 핑의 하차 지점과 수직낙하 경로 및 시간 결과를 표시한 화면
안정 추천
217km/h
최단 후보
220km/h
목표 실제 거리
524m
총 예상 시간
34.4초
비행기 탑승
0.1초
자유낙하
21.4초
낙하산
13.0초
목표 고도
12m
자동 개방 고도
254m
수직 시작
목표 144m 전

사용 목적

사녹을 대각선으로 지나는 비행기 경로와 노란 목표 핑을 읽어 추천 하차 위치와 수직낙하 전환 지점을 확인했습니다.

앱이 인식한 요소

  • 맵: Sanhok, 지도 확대 단계 3
  • 비행기 경로 1개와 노란 목표 핑 1개

계산·분석 흐름

  1. 스크린샷에서 비행기 경로와 목표 핑을 찾았습니다.
  2. 사녹 기준 지도에 화면을 맞추고 목표까지의 실제 거리와 목표 지형 고도를 계산했습니다.
  3. 비행기 탑승, 자유낙하, 낙하산 구간을 나눠 안정 추천과 최단 후보를 비교했습니다.

실전에서 읽는 방법

결과 지도에서 녹색 비행기 선, 하차 표시, 점선 수직낙하 경로가 노란 목표와 이어지는지 먼저 확인합니다. 이 입력에서는 안정 추천 217km/h와 총 예상 시간 34.4초가 표시됐습니다.

하차 분석 열기

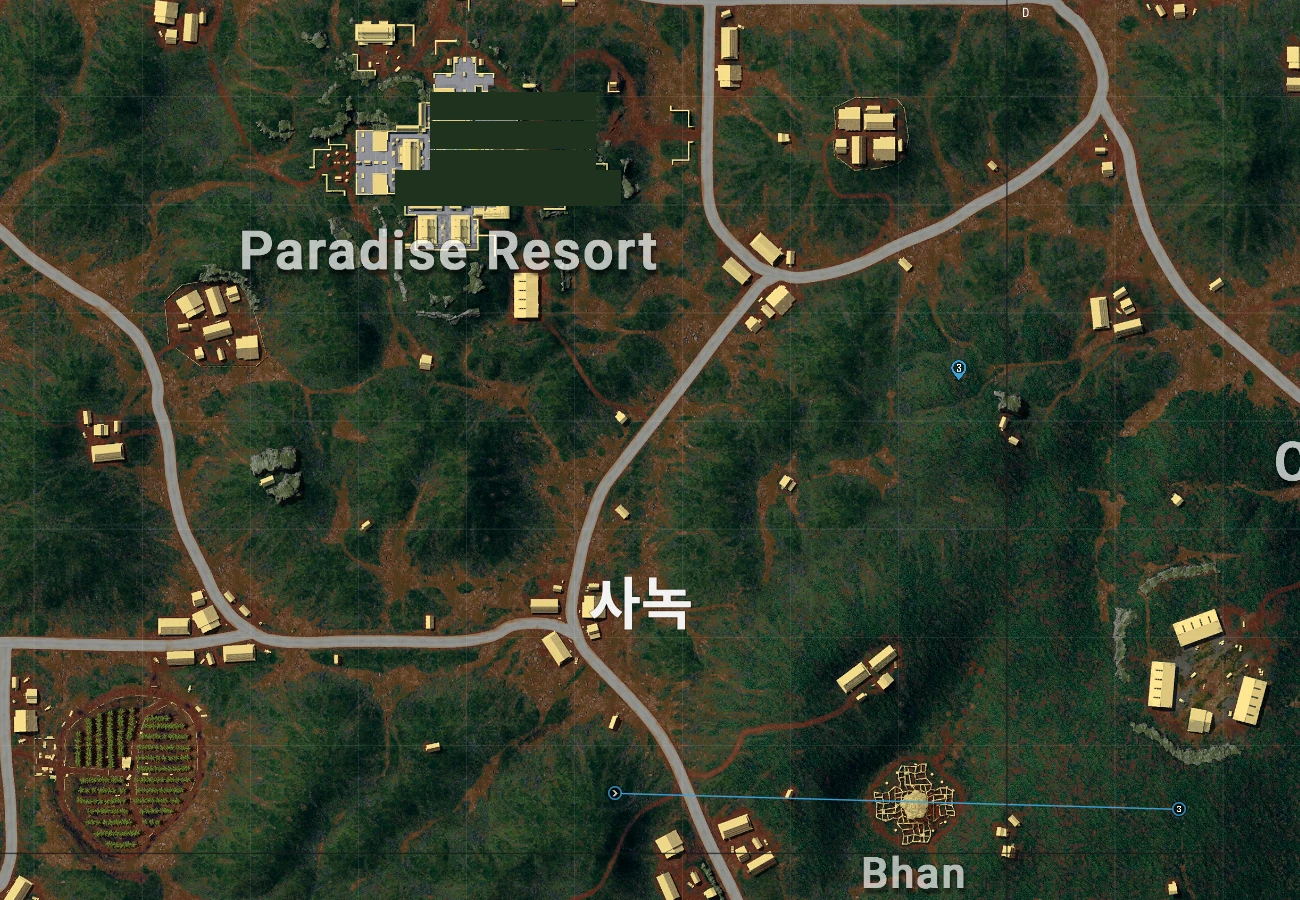
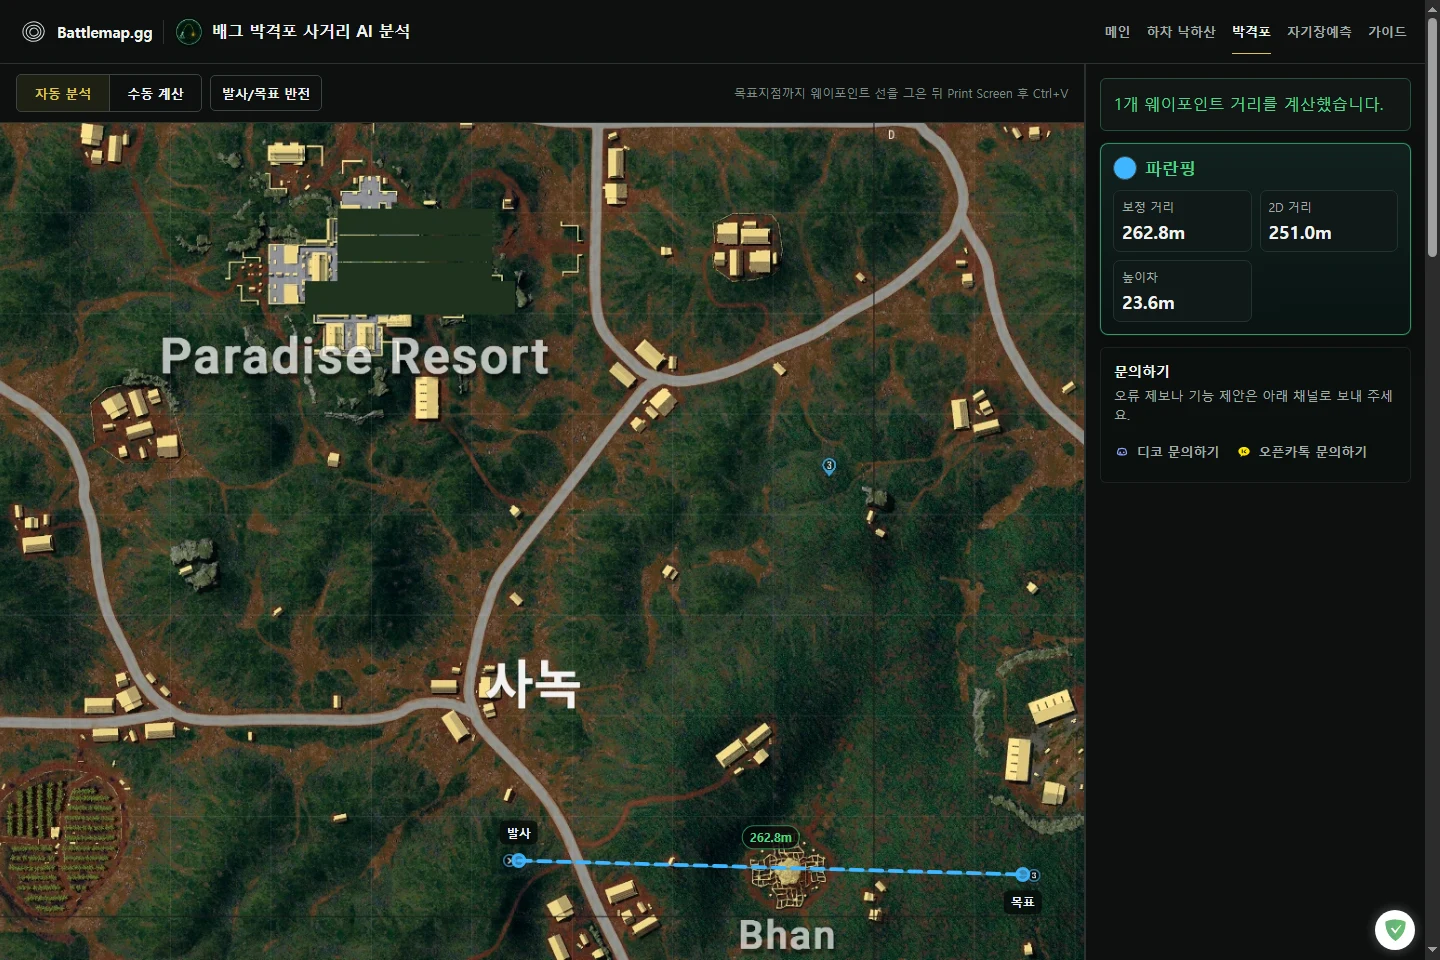
사녹 Bhan 파란 웨이포인트 거리 분석

실제 사녹 지도 화면에서 닉네임과 주변 UI를 크롭·불투명 마스킹한 공개용 사본입니다. 앱은 파란 웨이포인트 한 개를 인식하고 양 끝의 지형 높이를 조회해 보정 거리를 계산했습니다.

화면 파일 날짜
2026-04-20
분석 실행일
2026-07-16
분석 구성
발사·목표 위치와 지형 높이로 거리 계산
익명화된 실제 입력사녹 Bhan 주변 두 지점을 파란 웨이포인트 선으로 연결한 익명화된 실제 박격포 입력 화면
실제 앱 처리 결과Battlemap.gg가 사녹 Bhan 파란 웨이포인트의 목표와 발사 지점 및 보정 거리를 표시한 화면
2D 거리
251.0m
높이차
23.6m
보정 거리
262.8m
끝점 검출
선 끝/선 끝
고도 출처
로컬 지형 CSV

사용 목적

Bhan 주변에 그은 파란 웨이포인트의 양 끝을 읽고 평면 거리와 지형 높이차를 반영한 보정 거리를 비교했습니다.

앱이 인식한 요소

  • 맵: Sanhok, 지도 확대 단계 4
  • 파란 웨이포인트 1개

계산·분석 흐름

  1. 파란 웨이포인트의 양 끝에서 발사점과 목표점을 정했습니다.
  2. 사녹 지도에서 두 지점 사이의 평면 거리를 계산했습니다.
  3. 두 지점의 지형 높이를 확인해 보정 거리에 반영했습니다.

실전에서 읽는 방법

결과 지도에서 목표와 발사 라벨이 원래 파란 웨이포인트의 양 끝에 붙었는지 먼저 확인합니다. 이 입력은 높이차 보정 뒤 평면 거리보다 11.8m 큰 262.8m가 표시됐습니다.

박격포 분석 열기

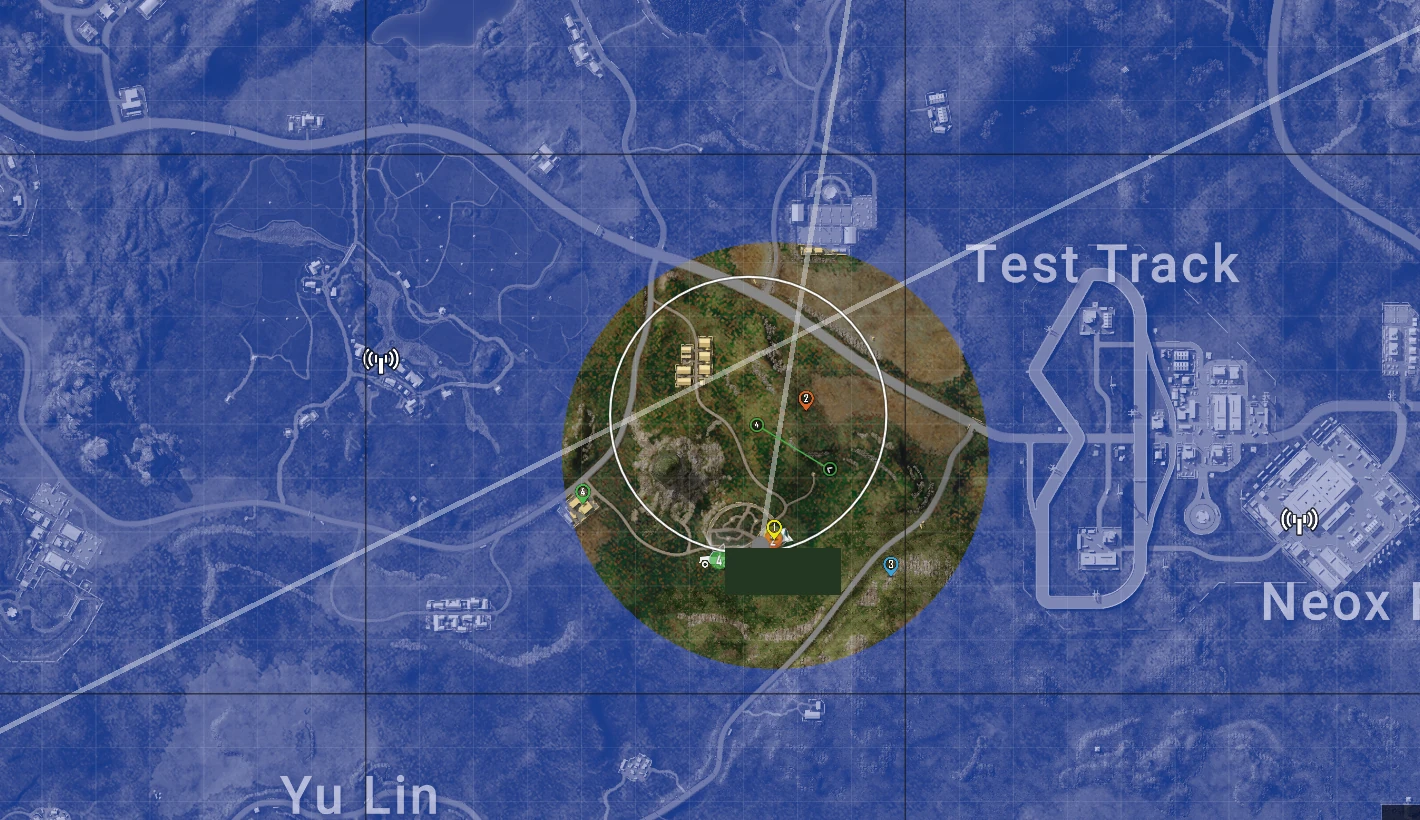
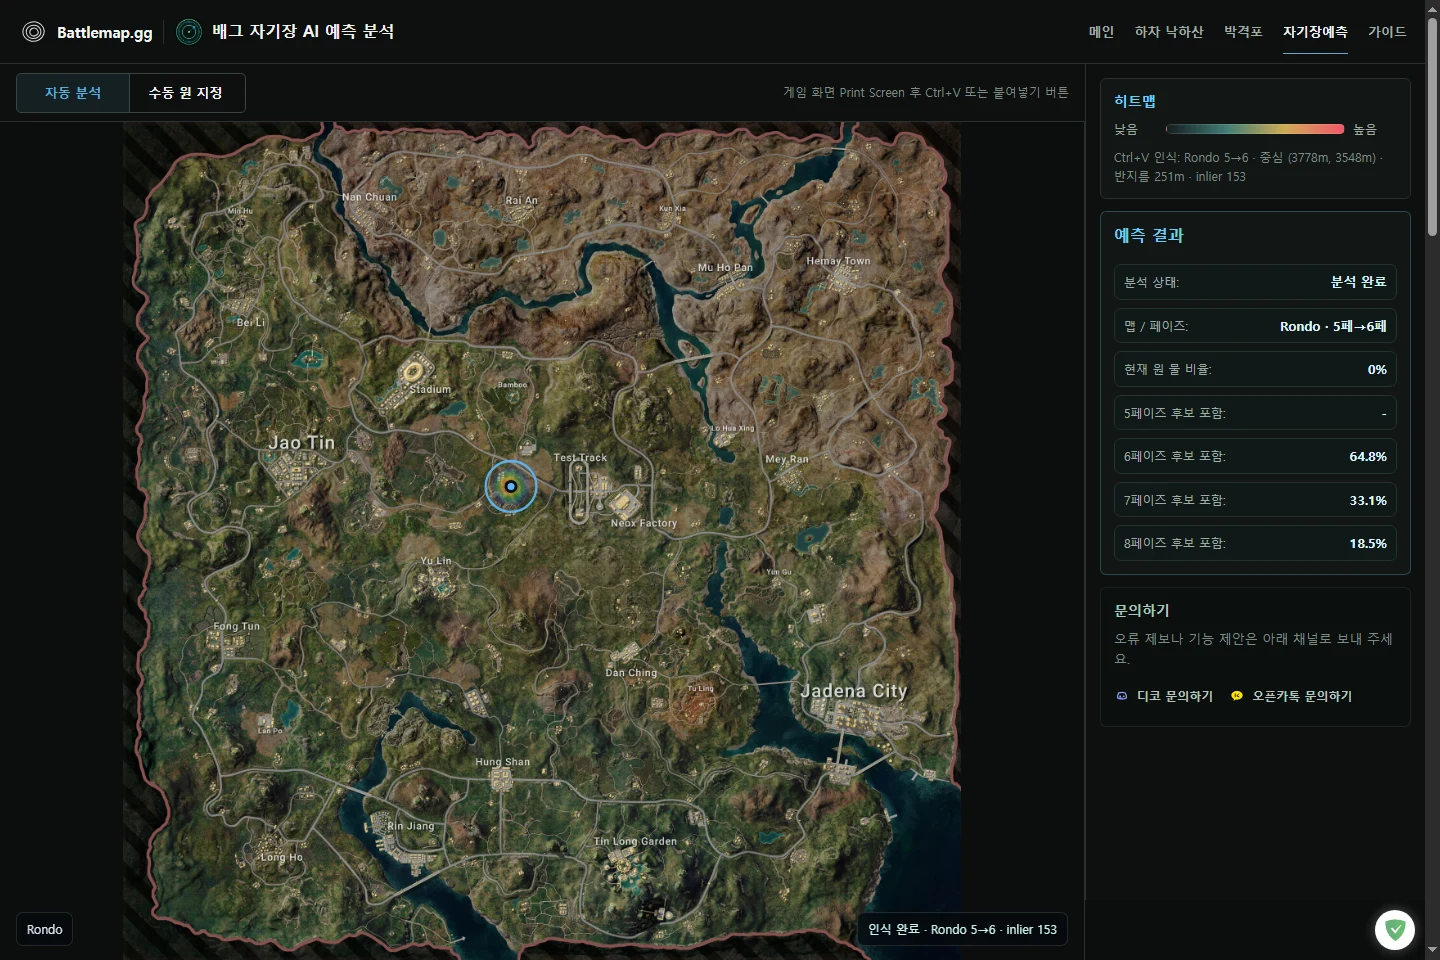
론도 5→6페이즈 후보 영역 분석

실제 론도 지도 화면에서 닉네임과 게임 HUD를 제외하고 남은 이름은 불투명 마스킹한 공개용 사본입니다. 앱은 론도 5→6페이즈의 흰 원을 읽고 조건부 자기장 자산으로 후반 후보 히트맵을 만들었습니다.

화면 파일 날짜
2026-04-19
분석 실행일
2026-07-16
분석 구성
현재 원과 과거 기록으로 후보 분포 비교
익명화된 실제 입력론도 Test Track 서쪽의 작은 흰 안전구역 원이 보이는 익명화된 실제 자기장 입력 화면
실제 앱 처리 결과Battlemap.gg가 론도 5에서 6페이즈 조건의 후반 자기장 후보 히트맵과 포함 비율을 표시한 화면
현재 원
5→6페이즈
현재 원 물 비율
0%
6페이즈 후보 포함
64.8%
7페이즈 후보 포함
33.1%
8페이즈 후보 포함
18.5%

사용 목적

론도 후반의 작은 흰 원을 인식하고 ranked 프로필의 같은 맵·페이즈 조건에서 6~8페이즈 후보 분포를 표시했습니다.

앱이 인식한 요소

  • 맵: Rondo, 전환: 5→6페이즈, 프로필: ranked
  • 현재 원 물 비율 0%

계산·분석 흐름

  1. 론도 지도에서 현재 안전구역 원의 중심과 반지름을 찾았습니다.
  2. 42.1 ranked64 자료에서 현재 원과 비슷한 론도 후보를 찾았습니다.
  3. 6~8페이즈 후보를 한 점으로 단정하지 않고 겹침 비율과 히트맵으로 표시했습니다.

실전에서 읽는 방법

표시 수치는 이 입력의 현재 원과 각 후반 후보 분포가 겹치는 정도입니다. 후보가 밝은 권역과 차량, 고지대, 진입로를 함께 비교하는 참고값으로 읽습니다.

자기장 분석 열기

에란겔 노보레프노예 2개 핑 하차 분석

실제 에란겔 지도 화면에서 계정 정보와 게임 HUD를 제외한 지도 영역만 공개용 사본으로 만들었습니다. 엔진은 비행 경로와 노란·초록 목표 핑을 각각 인식해 두 목표의 하차 계산 결과를 한 화면에 표시했습니다.

화면 파일 날짜
2026-04-18
분석 실행일
2026-07-16
분석 구성
경로·목표 위치와 지형 높이로 낙하 경로 계산
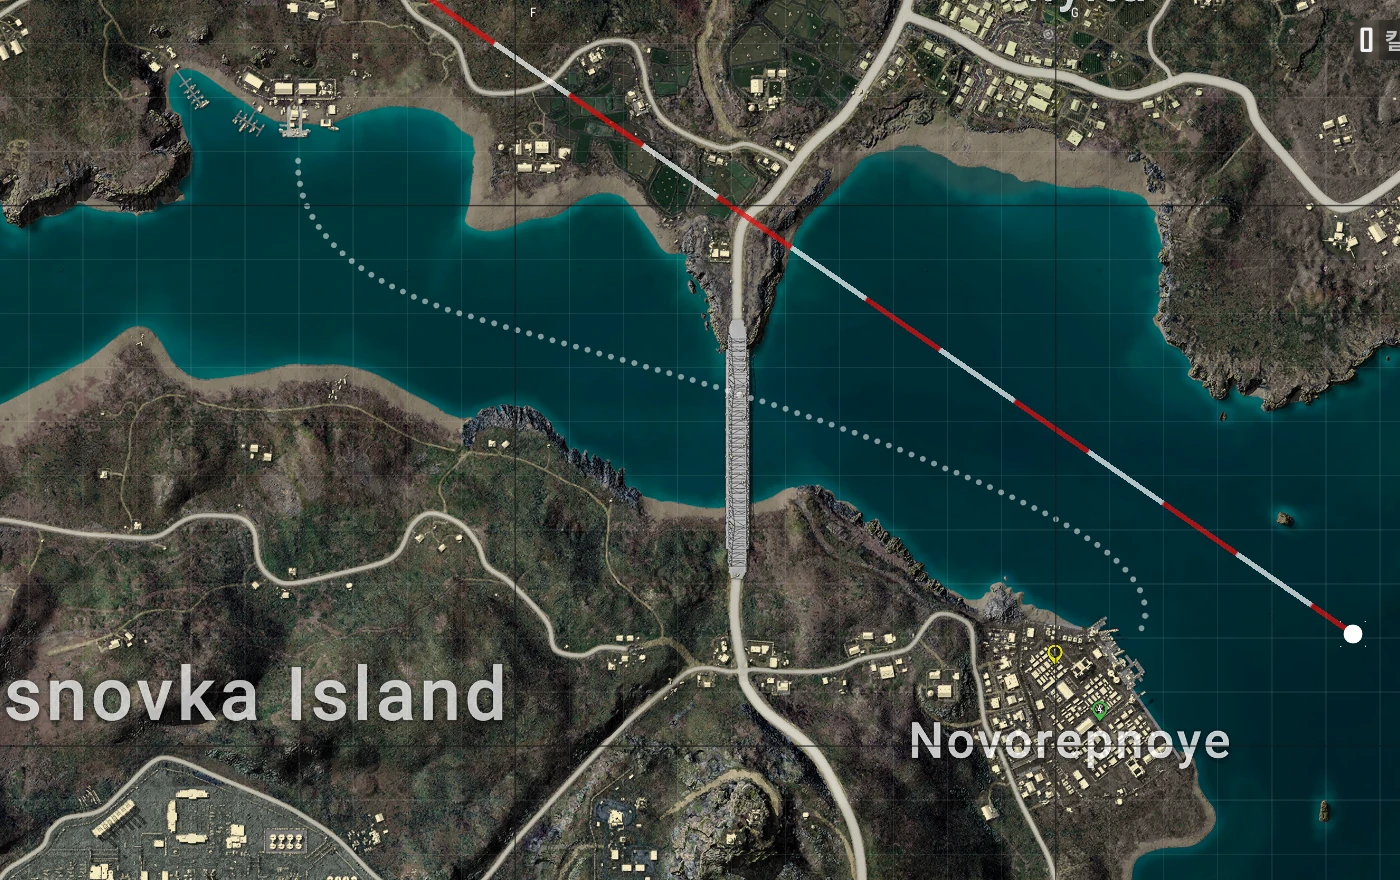
익명화된 실제 입력에란겔 노보레프노예 주변 비행 경로와 노란색 및 초록색 목표 핑이 보이는 익명화된 실제 하차 입력 화면
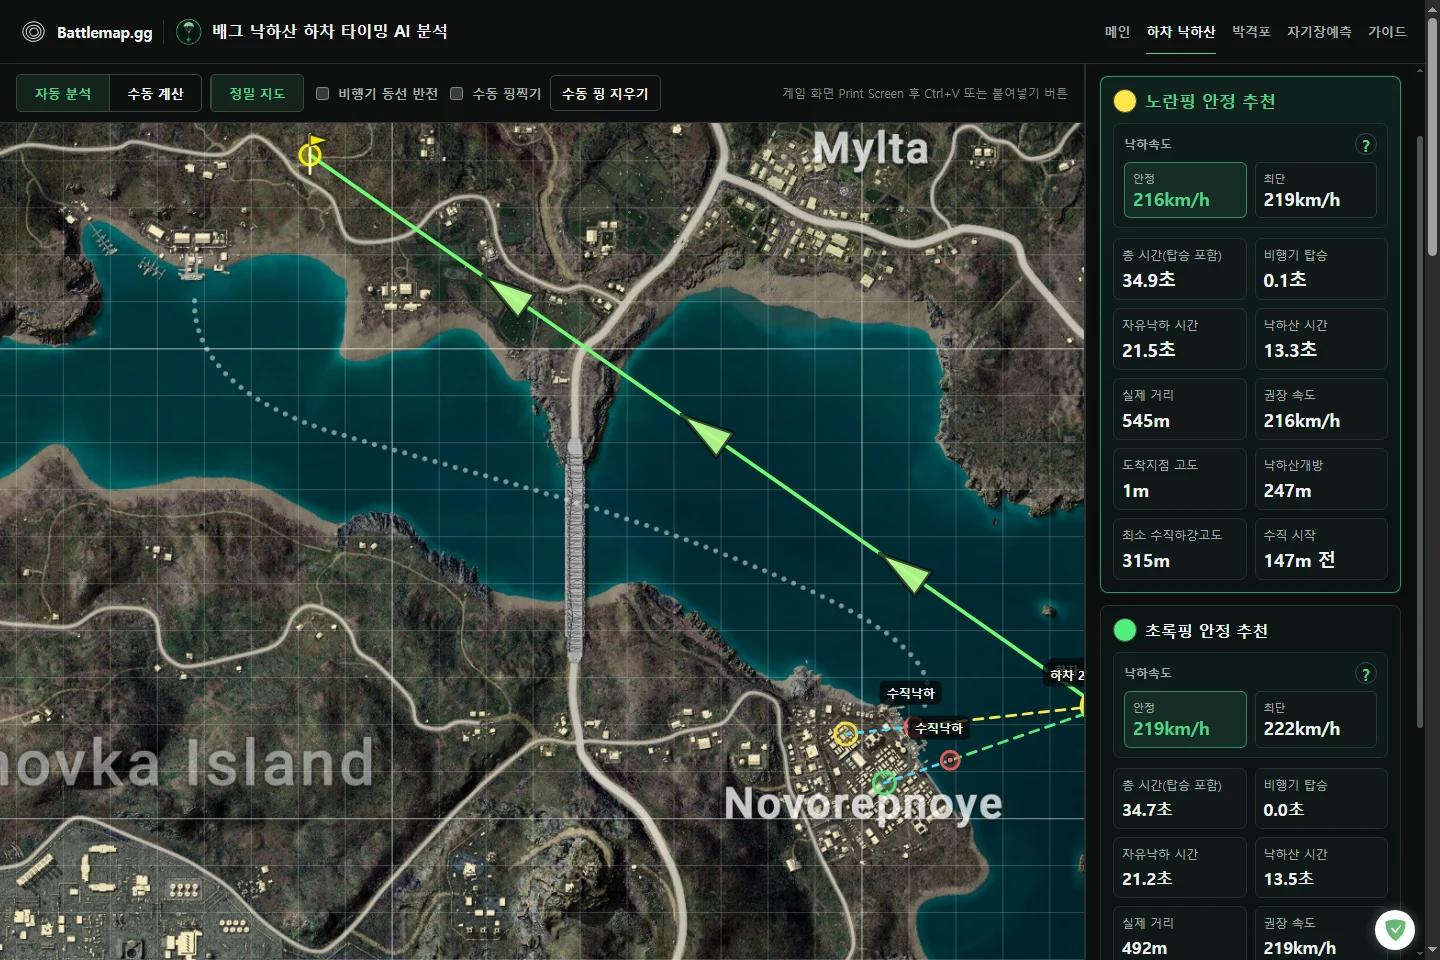
실제 앱 처리 결과Battlemap.gg가 에란겔 노보레프노예의 두 목표 핑에 하차 지점과 수직낙하 경로를 표시한 실제 분석 결과
노란 핑 안정 / 최단
216 / 219km/h
노란 핑 거리 / 시간
545m / 34.9초
노란 핑 수직 시작
목표 147m 전
초록 핑 안정 / 최단
219 / 222km/h
초록 핑 거리 / 시간
492m / 34.7초
초록 핑 수직 시작
목표 149m 전

사용 목적

한 비행 경로에서 노란 핑과 초록 핑을 함께 인식했을 때 목표별 하차 속도와 수직낙하 전환 지점을 비교합니다.

앱이 인식한 요소

  • 맵: Erangel, 지도 확대 단계 3
  • 비행 경로 1개와 목표 핑 2개(노란색·초록색)

계산·분석 흐름

  1. 비행 경로와 두 색상의 목표 핑을 구분했습니다.
  2. 에란겔 지도에서 각 목표까지의 거리와 지형 높이를 계산했습니다.
  3. 목표별로 비행기 탑승, 자유낙하, 낙하산 구간을 계산해 안정 추천과 최단 후보를 표시했습니다.

실전에서 읽는 방법

같은 비행 경로에서도 핑 위치가 달라지면 권장 속도와 거리, 낙하 구간이 별도로 계산되는 모습을 확인할 수 있습니다. 결과 지도에서 두 핑의 경로가 겹치지 않게 표시되므로 목표별 수치를 우측 패널과 함께 비교합니다.

하차 분석 열기

론도 Test Track 초록 웨이포인트 분석

실제 론도 지도 화면에서 계정 정보와 게임 HUD가 포함되지 않은 지도 영역만 공개했습니다. 엔진은 초록 웨이포인트의 두 끝점을 원형 마커로 인식하고 지형 높이를 조회해 보정 거리를 계산했습니다.

화면 파일 날짜
2026-04-19
분석 실행일
2026-07-16
분석 구성
발사·목표 위치와 지형 높이로 거리 계산
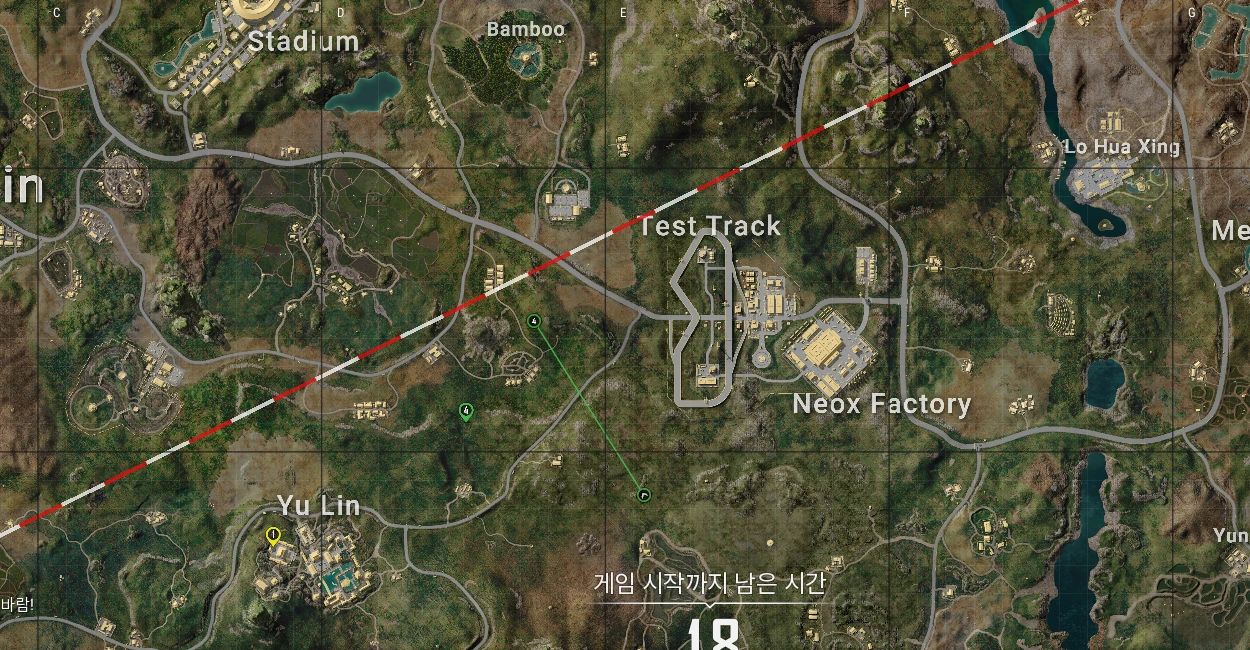
익명화된 실제 입력론도 Test Track 서쪽에서 두 지점을 초록 웨이포인트 선으로 연결한 익명화된 실제 박격포 입력 화면
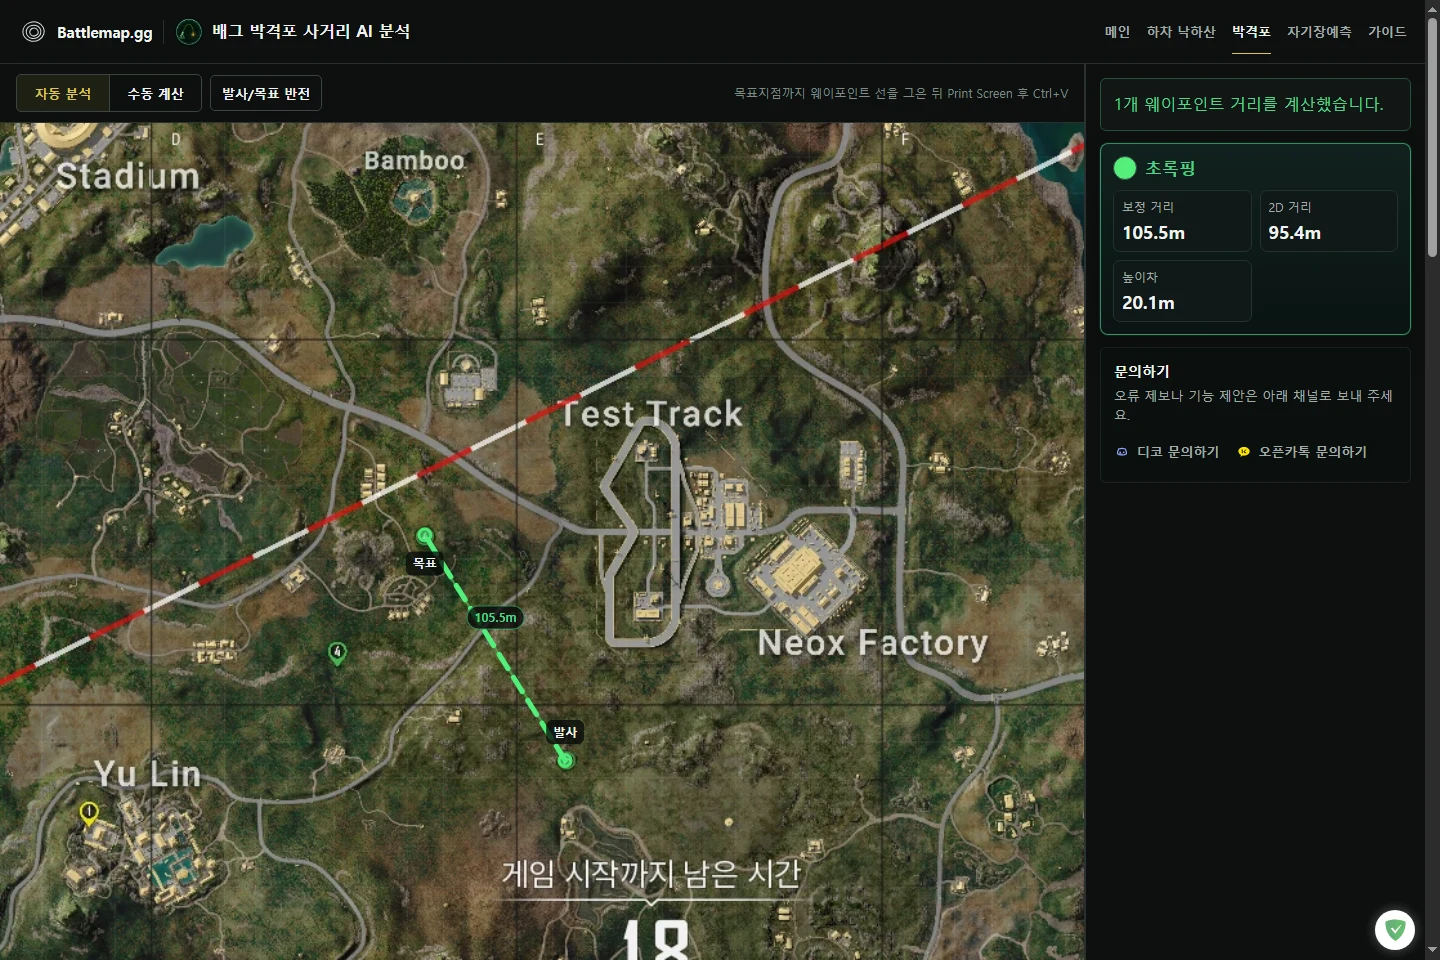
실제 앱 처리 결과Battlemap.gg가 론도 Test Track 초록 웨이포인트의 발사점과 목표점 및 보정 거리를 표시한 실제 분석 결과
2D 거리
95.4m
높이차
20.1m
보정 거리
105.5m
끝점 검출
원형 / 원형
고도 출처
로컬 지형 CSV

사용 목적

론도 Test Track 서쪽의 짧은 초록 웨이포인트 선을 인식해 평면 거리와 고도차를 반영한 보정 거리를 비교합니다.

앱이 인식한 요소

  • 맵: Rondo, 지도 확대 단계 5
  • 초록 웨이포인트 1개와 원형 끝점 2개

계산·분석 흐름

  1. 웨이포인트 선과 양 끝 원에서 발사점과 목표점을 찾았습니다.
  2. 화면 좌표를 론도 지도 좌표로 변환해 두 지점의 평면 거리를 계산했습니다.
  3. 발사점과 목표점의 지형 높이 차이를 조회해 표시용 보정 거리에 반영했습니다.

실전에서 읽는 방법

결과 지도에서 목표와 발사 라벨이 웨이포인트 양 끝에 붙고, 보정 거리가 선 중앙과 우측 패널에 함께 표시됩니다. 이 입력에서는 높이차를 반영한 보정 거리가 평면 거리보다 10.1m 크게 계산됐습니다.

박격포 분석 열기

미라마 2→3페이즈 후보 영역 분석

실제 미라마 지도 화면에서 계정 정보와 게임 HUD가 없는 지도 영역만 공개용 사본으로 사용했습니다. 엔진은 2→3페이즈 안전지대 원과 지도 위치를 인식한 뒤 조건부 후보 분포를 히트맵으로 표시했습니다.

화면 파일 날짜
2026-04-18
분석 실행일
2026-07-16
분석 구성
현재 원과 과거 기록으로 후보 분포 비교
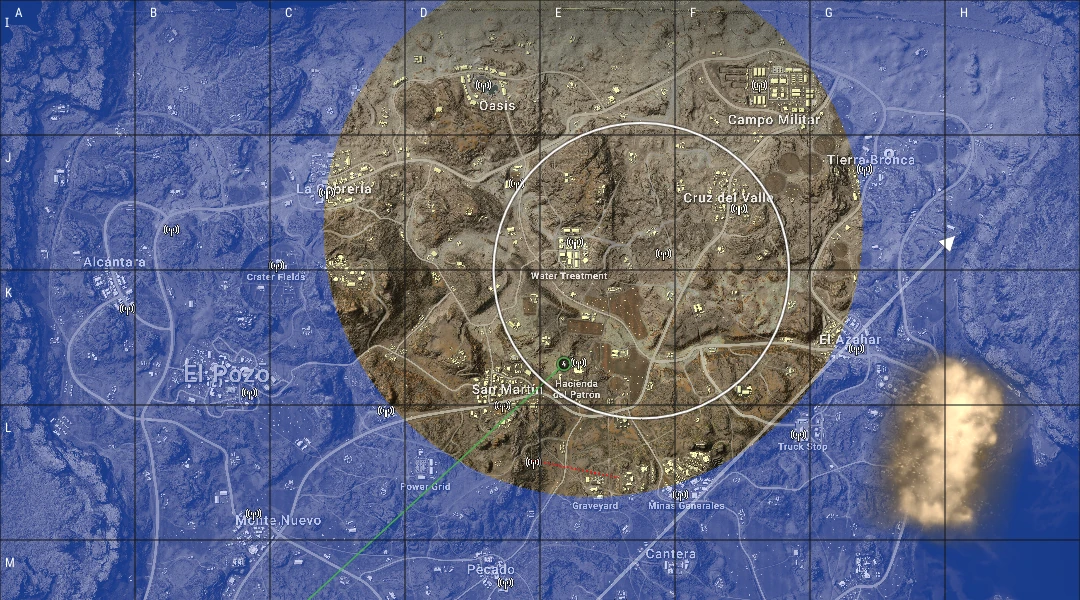
익명화된 실제 입력미라마 북동부의 현재 안전지대 원과 다음 안전지대 원이 보이는 익명화된 실제 자기장 입력 화면
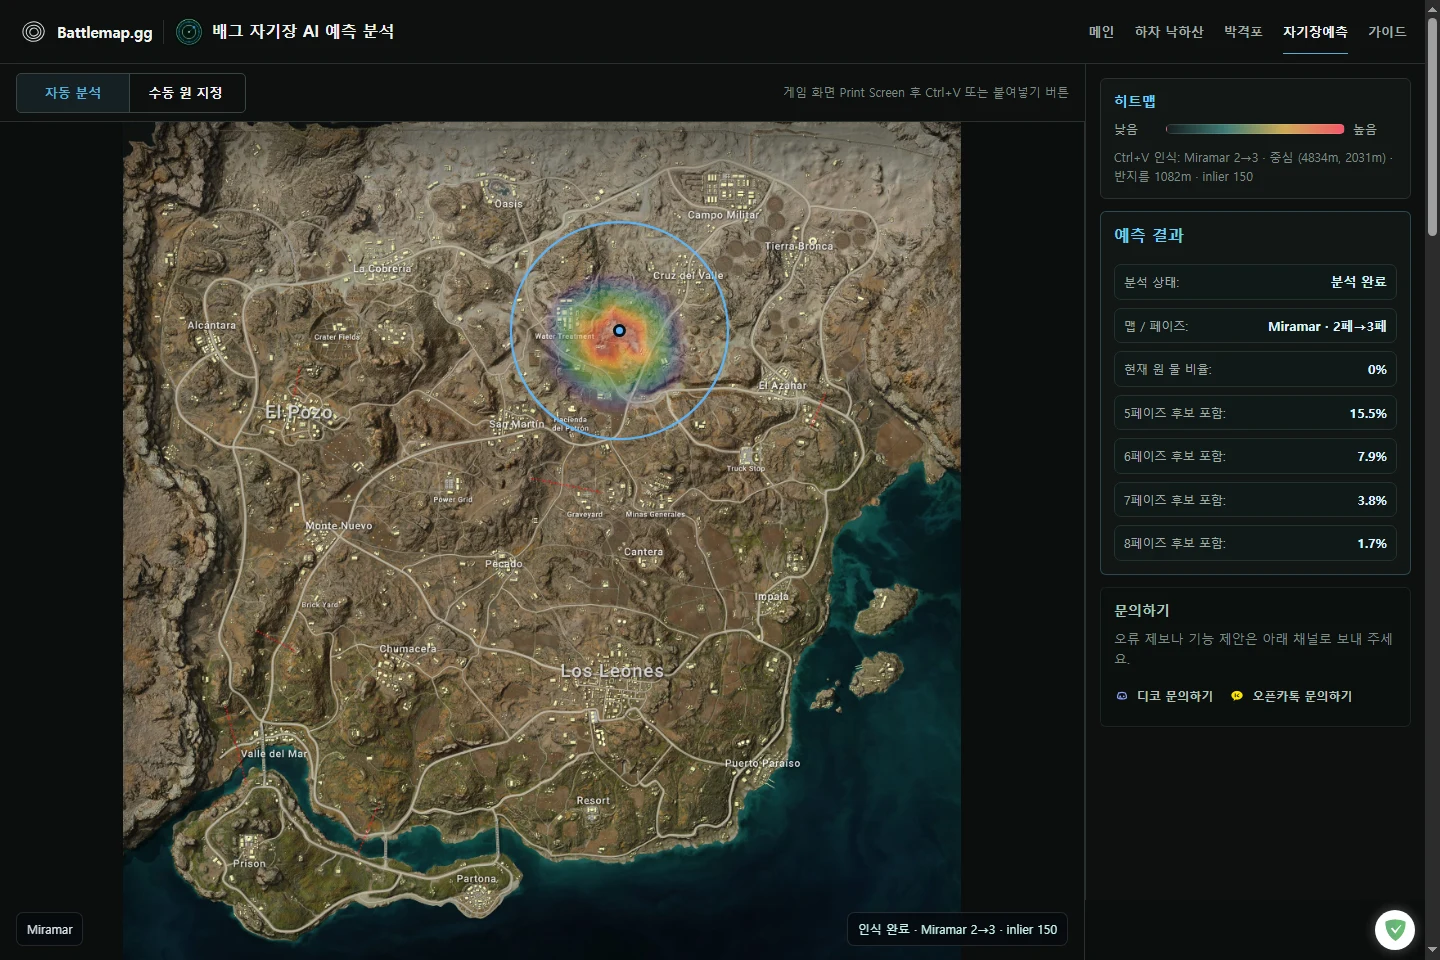
실제 앱 처리 결과Battlemap.gg가 미라마 2에서 3페이즈 조건의 후반 자기장 후보 히트맵과 포함 비율을 표시한 실제 분석 결과
현재 전환
2→3페이즈
현재 원 물 비율
0%
5페이즈 후보 포함
15.5%
6페이즈 후보 포함
7.9%
7페이즈 후보 포함
3.8%
8페이즈 후보 포함
1.7%

사용 목적

미라마의 현재 안전지대 원을 인식하고 같은 맵·페이즈 조건의 ranked 후보 데이터로 후반 원 후보 분포를 표시합니다.

앱이 인식한 요소

  • 맵: Miramar, 전환: 2→3페이즈, 프로필: ranked
  • 현재 원 물 비율 0%

계산·분석 흐름

  1. 미라마 지도에서 현재 안전지대 원의 중심과 반지름을 찾았습니다.
  2. 42.1 ranked64 자료에서 같은 맵·페이즈의 비슷한 원을 찾았습니다.
  3. 후반 원 후보를 확정 위치가 아닌 히트맵과 페이즈별 후보 포함 비율로 표시했습니다.

실전에서 읽는 방법

히트맵은 현재 원과 조건부 후보 영역이 겹치는 정도를 보여주는 참고 분포입니다. 실전에서는 한 지점을 정답으로 간주하지 않고 이동 거리, 고지대, 도로와 진입 경로를 함께 비교합니다.

자기장 분석 열기